 linguagem


Baixo redutor da caixa de engrenagens planetária do torque AHB da elevada precisão da folga
Redutor Planetário
Características do redutor planetário 1. Silencioso: Use engrenagens helicoidais p...
Ver detalhesQuando a articulação do pulso de um robô colaborativo se desvia 0,08 mm sob uma carga de 1,5 kg, o componente que falha raramente é o servo motor. É o redutor. Em aplicações de juntas robóticas, a decisão de acionamento harmônico versus caixa de engrenagens planetárias determina a precisão posicional, a densidade de torque, a conformidade e o custo mais do que qualquer outro subconjunto. A verdadeira questão não é qual tecnologia é melhor em abstrato, mas qual corresponde ao perfil de movimento da articulação.
Este guia compara ambas as tecnologias usando parâmetros mensuráveis: folga, rigidez torcional, densidade de torque, capacidade de velocidade e vida útil. Termina com uma estrutura de seleção prática que um engenheiro de projeto pode aplicar antes de fazer um pedido.
Para juntas robóticas, um acionamento harmônico proporciona menor folga e maior densidade de torque, enquanto uma caixa de engrenagens planetárias proporciona maior rigidez e melhor custo por newton-metro.
Reação é o movimento angular livre da saída quando a entrada é mantida. Em uma junta robótica, ela aparece como uma zona morta na resposta de controle e como um erro de posição quando a direção é invertida. Um acionamento harmônico deforma um flexspline com um gerador de ondas, criando duas zonas de malha quase sem lacunas. Um acionamento harmônico típico atinge folga de 1 minuto de arco ou melhor, e muitos modelos atingem 0,5 minuto de arco. Uma caixa de engrenagens planetárias padrão tem folga interna entre a engrenagem solar e as engrenagens planetárias, portanto a folga geralmente fica entre 3 e 15 arco-minuto; unidades planetárias de precisão atingem 1 a 3 arcmin a um preço mais alto.
A densidade de torque, que significa torque nominal por unidade de diâmetro externo, é o segundo número decisivo. O flexspline de um acionamento harmônico envolve uma estria circular de grande diâmetro, de modo que o mesmo tamanho de pacote fornece aproximadamente duas a três vezes o torque de uma caixa de engrenagens planetárias comparável. Para uma articulação robótica, isso significa um pulso menor e mais leve, com a mesma capacidade de carga útil. Uma caixa de engrenagens planetárias precisa de mais espaço radial para suas engrenagens planetárias, tornando-a mais pesada para o mesmo torque de saída.
| Parâmetro | Unidade harmônica | Caixa de velocidades planetária |
| Reação | 1 minuto de arco or better | 3-15 minutos de arco |
| Densidade de torque | Linha de base 2-3x | Linha de base |
| Velocidade de entrada | 3.000-4.000 rpm | 5.000-10.000 rpm |
| Eficiência | 70-85% | 90-97% |
| Carga de choque | Baixo | Alto |
Quando o requisito é uma retenção de precisão, o guia de mergulho profundo do redutor harmônico cobre as implicações de controle de uma reação negativa próxima de zero com mais detalhes.
 Redutor de engrenagem flexível série BSHF com eixo oco Este redutor harmônico oferece folga quase nula e alta rigidez, tornando-o ideal para aplicações de retenção de precisão. Seu design compacto de eixo oco é adequado para juntas de robôs com espaço limitado e a baixa rigidez torcional afeta o ajuste do controlador. Ver Produto →
Um acionamento harmônico tem menor rigidez torcional do que uma caixa de engrenagens planetária, mas também quase não tem folga, e esse comércio muda a forma como o controlador reage.
A rigidez torcional é a resistência à deflexão angular sob carga. Uma caixa de engrenagens planetárias, com diversas engrenagens planetárias em contato giratório, é rígida; uma unidade pequena pode mostrar 5 a 10 Nm por minuto de arco. Um acionamento harmônico é mais suave, porque o flexspline foi projetado para dobrar. A menor rigidez, combinada com a folga de folga zero, torna o circuito de posição mais previsível, mas reduz a frequência de ressonância torcional.
Um acionamento harmônico troca rigidez por folga zero. Para uma retenção precisa em baixa velocidade, esta é quase sempre a melhor negociação.
Se o robô realizar o posicionamento ponto a ponto em baixa velocidade e com uma carga útil pequena, o acionamento harmônico vence. Se a junta tiver que rejeitar forças externas ou lidar com altas acelerações, a caixa de engrenagens planetárias mais rígida será mais fácil de estabilizar, porque a malha de controle pode operar em uma largura de banda maior sem excitar modos estruturais.
Uma caixa de engrenagens planetárias é a escolha correta para juntas robóticas que necessitam de velocidades de entrada acima de 4.000 rpm, devem sobreviver a cargas de choque ou devem permanecer dentro de um orçamento apertado.
As caixas de engrenagens planetárias são comuns na robótica porque são eficientes, com 90 a 97% por estágio, robustas e acessíveis. Eles funcionam em velocidades de entrada de 5.000 a 10.000 rpm, enquanto um acionamento harmônico é normalmente limitado a 3.000 a 4.000 rpm porque o flexspline se cansa mais rapidamente em alta velocidade. As engrenagens planetárias compartilham a carga em vários pontos de contato, de modo que as forças de impacto são distribuídas. O flexspline fino de um acionamento harmônico pode deformar-se permanentemente sob pico de torque excessivo ou colisão. O custo é um terceiro fator: uma caixa de engrenagens planetárias do mesmo tamanho normalmente custa de 30 a 50% menos que um acionamento harmônico. Para um robô com seis ou sete articulações, esta diferença é significativa.
Na prática, muitos fabricantes de robôs colocam um acionamento harmônico nas articulações do pulso e uma caixa de engrenagens planetárias nos eixos dos ombros e cotovelos.
 Redutor planetário helicoidal série AHL para servomotores Esta caixa de engrenagens planetárias helicoidais proporciona operação suave e de baixo ruído e alta capacidade de torque. Seus rolamentos integrados e sua graxa livre de manutenção reduzem o tempo de inatividade, tornando-o uma escolha econômica para eixos de ombro e cotovelo em robôs industriais. Ver Produto →
Selecione o redutor começando com o requisito de precisão posicional, depois verificando o torque e a velocidade contínuos e, finalmente, comparando o custo e a vida útil.
Trabalhar de acordo com os requisitos reais da junta evita o erro mais comum, que é solicitar um redutor superdimensionado para torque, mas subdimensionado para precisão.
| Função conjunta | Redutor recomendado | Especificações principais para verificar |
| Rotação do pulso | Unidade harmônica | Reação 1 arcmin or better |
| Eixo do ombro | Caixa de velocidades planetária | Torque nominal na velocidade máxima |
| Eixo da pinça | Caixa de velocidades planetária | Velocidade de entrada above 5,000 rpm |
| Flange da ferramenta | Unidade harmônica | Saída sem folga |
Solicite uma amostra de ambas as tecnologias no mesmo tamanho de estrutura e meça o erro de posição de circuito fechado em uma bancada de teste carregada. Os dados serão decididos mais rapidamente do que uma folha de dados do fornecedor.
A BEITTO fabrica engrenagens planetárias, flexíveis e redutores de múltiplas saídas, de modo que uma junta robótica pode ser especificada a partir de famílias de produtos armazenadas em vez de travar em uma única tecnologia.
(BEITTO) constrói redutores planetários de alta precisão na série 18, redutores de engrenagem flexíveis nas séries BSHF, BCSF e BCSG e uma série TD para transmissão de múltiplas saídas de uma entrada. A empresa opera uma fábrica de 12.000 metros quadrados com mais de 90 funcionários e mais de 20 anos de experiência no setor de caixas de engrenagens. A área de produção da BEITTO segue métodos japoneses de fabricação de precisão e rigoroso controle de qualidade, o que é importante quando uma junta deve manter o torque nominal durante uma longa vida útil.
Para flexibilidade das juntas do robô e capacidade de carga, a série TDCR oferece uma configuração compacta de múltiplas saídas. O A série TDCR foi projetada para melhorar a flexibilidade das articulações do robô e capacidade de carga, mantendo baixa folga.
 Redutor chanfrado em espiral de eixo oco série TD-CR Com uma saída de eixo oco e baixa folga, este redutor de engrenagem cônica aumenta a flexibilidade da junta do robô e a capacidade de carga. Seu design livre de manutenção e montagem flexível simplificam a integração, oferecendo um complemento aos acionamentos harmônicos para sistemas multieixos. Ver Produto →
Escolher um fornecedor que fabrica os dois tipos evita a rotatividade de números de peças ao misturar duas marcas no mesmo robô.
Conclusão importante: use um acionamento harmônico para precisão e uma caixa de engrenagens planetárias para velocidade e custo.
Um drive harmônico tem folga menor, normalmente 1 minuto de arco ou melhor. Uma caixa de engrenagens planetárias de precisão atinge 1 a 3 arcmin, mas uma unidade planetária padrão geralmente fica entre 3 e 15 arcmin.
Pode, mas a junta terá maior folga e menor densidade de torque para o mesmo tamanho de chassi. A caixa de engrenagens planetárias também funcionará mais rápido e suportará melhor as cargas de choque, o que pode ser uma vantagem em um pulso com eixos de garra.
O maior risco é escolher com base apenas no torque nominal. Muitos engenheiros esquecem de verificar a rigidez torcional, a velocidade de entrada e a repetibilidade real da junta. Um redutor muito macio pode causar oscilação, e um redutor muito lento para a velocidade máxima do motor reduzirá sua vida útil.
Comece com o torque contínuo na junta, multiplique por um fator de pico de 2 a 3 para aceleração e depois confirme a velocidade de entrada necessária. Se a junta precisar de fixação precisa, verifique também a folga e a rigidez em relação ao circuito de controle de posição.

Características do redutor planetário 1. Silencioso: Use engrenagens helicoidais p...
Ver detalhes
Os redutores planetários têm sido amplamente utilizados em muitas indústrias por seu desempenho. ...
Ver detalhes
Com suas características de alta precisão, o redutor planetário controla com sucesso a folga em 3...
Ver detalhes
O redutor planetário adota um design de engrenagem helicoidal, que permite uma operação suave e s...
Ver detalhes
Características do redutor planetário 1. Silencioso: Use engrenagens helicoidais para obt...
Ver detalhes
Nossos redutores incorporam o conceito de design de ponta de engrenagens helicoidais. Em comparaç...
Ver detalhes
Estrutura inovadora de engrenagens helicoidais O mecanismo de redução apresenta um design...
Ver detalhes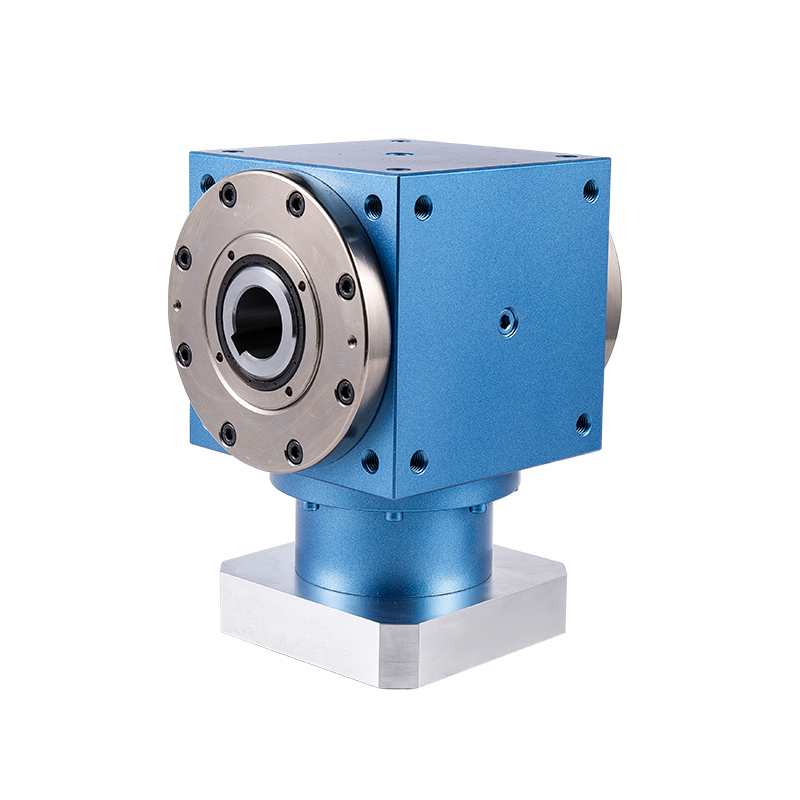
O redutor da série TD-CR é centrado no projeto de saída de eixo oco, o que não apenas otimiza o l...
Ver detalhes
Para atender às necessidades de diferentes condições de trabalho, o redutor da série TD-2P oferec...
Ver detalhes
O redutor flexível da série BCSG foi projetado para ser leve e simples, o que não apenas reduz ef...
Ver detalhes

