 linguagem


Redutor planetário de estrutura integrada de baixo ruído e múltiplas especificações Série AHS
Redutor Planetário
Os redutores planetários ocupam uma posição importante na área de automação industrial. O design ...
Ver detalhesUm braço robótico SCARA compacto que realiza coleta e colocação 24 horas por dia, 7 dias por semana, com tempo de ciclo de 0,4 s, com carga útil de 2 kg e 3.000 horas de operação contínua, torna a decisão do redutor em conjunto crítica para os negócios. No eixo do ombro, onde a massa do braço e a carga útil combinadas criam o momento mais alto, o acionamento harmônico vs caixa de engrenagens planetárias a escolha determina a repetibilidade, os intervalos de manutenção e o custo total por eixo.
Uma junta SCARA tem um envelope operacional estreito, mas um orçamento de tolerância apertado. Antes de comparar projetos harmônicos e planetários, defina os três requisitos não negociáveis: repetibilidade de posicionamento, rigidez de momento e pico de torque momentâneo.
Para os eixos do cotovelo e do punho, um acionamento harmônico proporciona a menor folga possível em uma unidade de estágio único. A estria externa flexível, ou flexspline, deforma-se para manter contato com a estria circular, proporcionando folga quase nula sem um sistema de pré-carga.
 Redutor de engrenagem flexível série BSHF para juntas de baixa folga Projetado com um grande eixo oco e corpo compacto, este redutor oferece alto torque e rigidez enquanto minimiza o peso, tornando-o ideal para braços robóticos leves e juntas de precisão. Ver Produto →
Os drives harmônicos também são a maneira mais leve de obter alta redução em um envelope pequeno. Um único estágio fornece 50:1 a 160:1, o que elimina uma correia secundária ou estágio de engrenagem. Para um SCARA de carga útil de 2 kg, o eixo do cotovelo sofre cargas de choque insignificantes, portanto o limite de fadiga do flexspline não é um fator limitante em serviço nominal.
0,1 minuto de arco ou menos
50:1 a 160:1
0,9kg
Onde o impulso harmônico tem dificuldade é no eixo do ombro em um SCARA de 10 kg ou maior. O conjunto flexspline e rolamento de peça única tem menor tolerância a choques do que um conjunto de engrenagens planetárias endurecidas. Picos de carga causados pela detecção de colisão ou ferramentas de fim de braço em alta velocidade podem exceder a capacidade de torque do flexspline e causar deformação permanente.
As caixas de engrenagens planetárias ganham o eixo de ombro dos robôs SCARA maiores porque suportam alto torque e cargas de choque com um arranjo de engrenagens de carga dividida. Várias engrenagens planetárias compartilham a carga, de modo que o pico de torque é distribuído por muitos pontos de contato dos dentes.
 Redutor de caixa de engrenagens planetárias AHB com baixa folga e alto torque Apresentando engrenagens helicoidais temperadas e retificadas, este redutor proporciona operação suave e silenciosa e alta rigidez, tornando-o adequado para eixos de ombro que lidam com cargas pesadas e reversões frequentes. Ver Produto →
Os redutores planetários de precisão da classe AHB normalmente oferecem folga de 1 a 3 arcmin em versões de precisão padrão e 0,5 a 1 arcmin com um rolamento de saída pré-carregado. Através do endurecimento e da retificação, os flancos dos dentes da engrenagem resistem à corrosão superficial, mesmo sob freqüentes inversões start-stop. Redutores planetários de precisão para juntas robóticas ver rotineiramente tais condições.
A solução de pré-carga de polarização mínima ou arruela de rolamento em unidades planetárias modernas pode reduzir o desvio abaixo de 0,1 mm. Ainda assim, as folgas internas dos flancos significam que a folga medida na saída quase nunca é inferior a 0,5 arcmin sem um freio sofisticado ou estágio de acionamento duplo.
A tabela abaixo resume as métricas mais relevantes para a seleção conjunta SCARA.
| Métrica | Unidade Harmônica | Caixa de engrenagens planetárias | Relevância SCARA |
| Reação | 0,1 minuto de arco ou menos | 1 a 3 minutos de arco | Crítico para precisão de seleção |
| Proporção de estágio único | 50:1 a 160:1 | 3:1 a 10:1 | Determina o tamanho do motor |
| Rigidez torcional | Alto por massa | Maior valor absoluto | Resiste à vibração do braço |
| Carga de choque | Limitado pelo flexspline | Excelente | Protege contra colisões |
| Torque contínuo a 50% da velocidade | Moderado | Alto | Assuntos no ombro |
| Vida útil | 10.000 a 20.000 horas | 20.000 a 40.000 horas | Define plano de manutenção |
Uma diferença estrutural importante: os acionamentos harmônicos dependem da deflexão do flexspline para gerar contato com a engrenagem, e a carga é transportada pela spline circular e pelo flexspline simultaneamente. As caixas de engrenagens planetárias usam três ou quatro planetas idênticos para distribuir a carga, portanto, uma sobrecarga momentânea é mais tolerante.
Os acionamentos harmônicos oferecem eficiência de 60 a 75% em uma proporção de 50:1, enquanto as caixas de engrenagens planetárias geralmente atingem 90 a 95% na mesma proporção de saída. A diferença aparece na geração de calor em operações SCARA de serviço contínuo. O servo motor deve fornecer corrente extra para superar o maior torque sem carga de um redutor harmônico em repouso, o que afeta o ganho do controlador e pode causar desvio térmico em um braço compacto.
ZHEJIANG BEITTO TRANSMISSION TECHNOLOGY CO., LTD., que fabrica sob a marca BEITTO, testemunhou esse modo de falha repetidamente em campo: um cotovelo acionado por harmônicos que perde a precisão da posição após um dia de dois turnos porque a temperatura do enrolamento do servo aumenta 15 graus Celsius acima do nominal. Os redutores planetários, com suas perdas mais simples nos elementos rolantes, permanecem mais frios no mesmo ciclo de trabalho.
Selecione o tipo de redutor implementando um processo de avaliação em cinco etapas.
Uma regra comum no campo: se o torque do eixo do ombro exceder 40 Nm e o robô não estiver executando uma aplicação rigorosa em sala limpa, a opção planetária é a escolha de projeto mais segura. Para um SCARA de classe de carga útil de 5 kg, os acionamentos harmônicos no cotovelo e no pulso oferecem um braço mais leve e simples, com menos estágios de engrenagem.
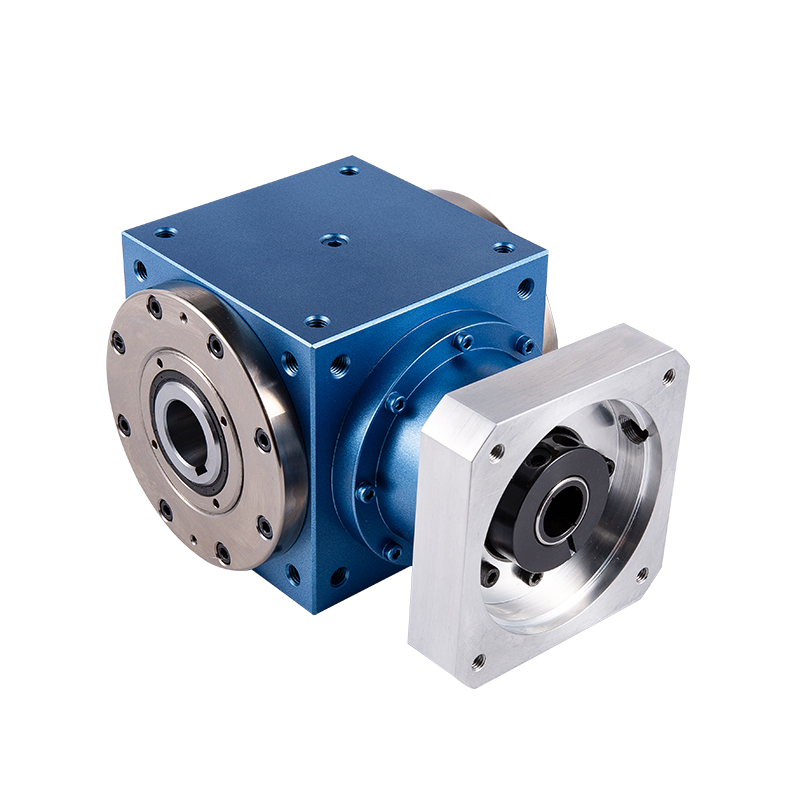 Comutador de engrenagem cônica espiral série TD-CR com saída de eixo oco Este redutor apresenta um design de eixo oco para roteamento flexível e fornece transmissão de potência suave e eficiente com baixa folga e alto torque, suportando configurações de múltiplos eixos em sistemas compactos. Ver Produto →
Muitos integradores na China e na Europa constroem arquiteturas SCARA híbridas: um redutor planetário no ombro, dois acionamentos harmônicos no cotovelo e no pulso. Essa abordagem mantém o peso do braço baixo enquanto preserva a margem de torque no ombro. O redutor de entrada múltipla e saída única da série TDCR também pode servir módulos multieixos, reduzindo a contagem de componentes em um braço robótico compacto.
Tanto nas unidades harmônicas quanto nas planetárias, a falha se origina da vibração e do superaquecimento causados pelo torque oscilante do servo motor. O próprio redutor raramente é a origem; a curva de torque de entrada e a inércia da ferramenta no final do braço acionam-na. Em acionamentos harmônicos, eventos repetidos de carga de choque criam microfissuras no flexspline e eventualmente se propagam em uma fratura. Em unidades planetárias, o desgaste do rolamento devido a altas cargas axiais é o modo de fim de vida mais comum.
Sim, um acionamento harmônico nos eixos do cotovelo e do pulso é comumente usado nesta classe de carga útil. A folga baixa de 0,1 min de arco ou menos serve para operações de pick-and-place de alta precisão, e a pequena massa mantém a dinâmica do braço gerenciável. O eixo do ressalto, se também for acionado por uma unidade harmônica, deverá permanecer abaixo do limite de torque nominal sob colisão.
Somente se o torque da junta estiver abaixo da capacidade nominal do acionamento harmônico e o robô permitir um desvio de caminho inferior a 0,3 arco mínimo. Acima de uma carga útil de 10 kg, a maior tolerância ao choque do planetário é o fator decisivo. Um retrofit também exigirá um reajuste do ganho do servo porque a rigidez torcional e a inércia refletida mudam.
Ele usa um redutor planetário no eixo do ombro pesado e acionamentos harmônicos no pulso, proporcionando alta rigidez e tolerância a choques na frente sem sacrificar a precisão de baixa folga no ponto de trabalho. Muitas máquinas de montagem automatizadas adotam essa divisão quando a carga útil está entre 3 e 10 kg.

Os redutores planetários ocupam uma posição importante na área de automação industrial. O design ...
Ver detalhes
Características do redutor planetário 1. Silencioso: Use engrenagens helicoidais para obt...
Ver detalhes
Características do redutor planetário 1. Silencioso: Use engrenagens helicoidais para obt...
Ver detalhes
O redutor planetário da série NHT adota um design avançado de engrenagem helicoidal, que não apen...
Ver detalhes
Projetado para aplicações com altas cargas radiais, como acionamentos de rodas AGV e acionamentos...
Ver detalhes
O redutor planetário da série NTR adota um design de engrenagem cônica em espiral, que permite a ...
Ver detalhes
● Várias opções de eixo de saída ● Alto torque ● Alta eficiência ● Longa vida útil ● ...
Ver detalhes
Para atender às necessidades de diferentes condições de trabalho, o redutor da série TD-2P oferec...
Ver detalhes
O redutor flexível da série BCSF busca o máximo em leveza e simplicidade no design, o que não ape...
Ver detalhes
O redutor de engrenagem flexível da série BSHF adota um design de eixo oco de grande diâmetro com...
Ver detalhes

